所屬科目:機電整合概論
1 自動裝配作業的「裝入」動作要能順利,須考慮工件夾取與放置的距離。 (A)O(B)X
2 聯軸器的功能為減少軸的傳動摩擦阻力。 (A)O(B)X
3 從斜坡滑道緊密送料,為避免連續大量出料,滑道末端應裝分度機構。 (A)O(B)X
4 鯉魚鉗可用以夾持螺帽,並以旋轉相配合螺紋的鬆緊工作。 (A)O(B)X
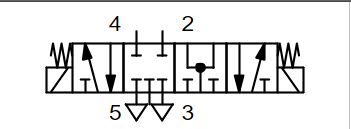
5 有一水平旋轉式氣壓機械手臂之擺動缸須有中間定位,若致動器至控制閥間無任何閥件,應使用5/3中位加壓型閥件控制較為適當及安全。 (A)O(B)X
6 在真空系統中使用真空破壞設備具有縮短輕型物件吸放時間及加快真空壓力消失速度之功用。 (A)O(B)X
7 日內瓦機構能將等速旋轉運動轉換為連續性旋轉輸出之變換機構。 (A)O(B)X
8 一般型繼電器若標示為線圈(Coil):DC 24V、1.2W,接點(Contactor):5A,表示通過線圈的額定功率為1.2W,通過接點的額定電流為交流或直流電5A。 (A)O(B)X
9 蓄壓器具有可補充油泵瞬間的吐出量之不足,並可延長每循環之工作時間的功用。 (A)O(B)X
10 為了降低量具測量工件之誤差,工件中心線應與量具軸線重合成一直線,手握持工件及量具之時間愈長愈好。 (A)O(B)X
11 直流電源24V欲降低電壓成為10V供應ADC使用,適當的方法是串聯電阻。 (A)O(B)X
12 直流伺服馬達之構造,轉子是線圈繞組,定子是由永久磁鐵組成,並需換向碳刷。 (A)O(B)X
13 三相交流感應電動機使用 Y-△起動法,其主要目的是為提高起動轉矩。 (A)O(B)X
14 導螺桿機構的減速機與工作平台之位移解析度有關,減速機的減速比越高,其傳動效率越高。 (A)O(B)X
15 某自動化機器以 PLC 控制,有五支氣壓缸各有2個極限開關,二個直流馬達可順反轉控制,各有2個定位感測器,手動操作有5個開關,另使用一個數字型指撥開關,二個BCD碼七段顯示器,三個單邊電磁閥,二個雙邊電磁閥,共需23個輸入點,20個輸出點。 (A)O(B)X
16 人機畫面若增加一個「下一頁」按鈕,動作開關選擇功能型為宜。 (A)O(B)X
17 Delta機器人為新型串聯式結構,主要應用於高速取放及篩選作業,擁有高剛性、高精度與高速度之特性。 (A)O(B)X
18 機工用手弓鋸向前為切削行程, 故鋸片在安裝時鋸齒要向後。 (A)O(B)X
19 有關氣壓管路安裝,管線長度很長時,可採用環狀配管方式,主管路與空壓機連接處應有伸縮配管的裝置,以防止震動傳遞。 (A)O(B)X
20 以滾動軸承套筒作導軌較滑動套筒導軌, 其平行移動精度低。 (A)O(B)X
21 壓縮彈簧在外端點磨平之目的,平均外部所加之作用力及增加外力作用之面積。 (A)O(B)X
22 噪音音波是往四面八方傳送的,在使用噪音計測量時,接收方向不會影響其測量值。 (A)O(B)X
23 一般油壓系統中主溢流閥(Relief Valve)是額定壓力設定的閥件,做為系統最高壓力限制之用。 (A)O(B)X
24 一般型之電氣計時器為有記憶性的元件。 (A)O(B)X
25 二個N P N 電晶體輸出介面之感測開關可以並聯使用。 (A)O(B)X
26 PLC控制直流馬達作動, 應使用內部Relay。 (A)O(B)X
27 一般而言,可用於常壓和真空兩種不同之氣壓系統的同一個閥件,應為直接作動式的方向閥。 (A)O(B)X
28 減速機和馬達配合使用, 可以提高功率。 (A)O(B)X
29 反射型光電感測器在有效的感測範圍內對不同顏色(如:銀色、紅色)材質會有強弱不同之反應。 (A)O(B)X
30 △ 連接三相電動機,若改為Y連接啟動,則線電流為原△連接啟動時之3倍。 (A)O(B)X
31 有一電動機起動停止控制電路,當接通電源並未押下起動ON按鈕,電磁開關即ON、OFF反覆動作,其原因可能為與ON按鈕開關並聯之自保迴路接點使用錯誤之故。 (A)O(B)X
32 機械之爆炸圖適合機械加工時參考各機件尺寸、加工精度之用。 (A)O(B)X
33 有固定方向之配合件組立時,若組立方向不對,可用分離、平移等機構修正其方向。 (A)O(B)X
34 汽車之齒輪變速箱是一種傳動機構。 (A)O(B)X
35 在氣壓系統中,排氣節流控制速度方式,於負載變動時,速度的變動率比進氣節流方式高。 (A)O(B)X
36 真空吸盤欲吸住工件,盤面與物件接觸後,其達到可吸取物件的時間快慢,與真空產生器之吸取流量大小無關。 (A)O(B)X
37 對於電感性負載,均應在負載兩端串聯突波電壓抑制元件以保護控制接點。 (A)O(B)X
38 滾珠螺桿傳動背隙小,可做CNC工具機平台精密定位傳動。 (A)O(B)X
39 針對同一額定通徑的方向閥利用提升方式設計的方向控制閥(Poppet Valve)所需的切換時間比利用滑柱方式設計者(Spool Valve)長。 (A)O(B)X
40 機械工作中,雖切屑多,不宜用光手處理,但戴手套也不是上策。 (A)O(B)X
41 三用電表量測電阻時,選擇檔撥在10 x R,若指針之刻度指示為5 時,則待測之電阻值為50 KΩ。 (A)O(B)X
42 利用三極板法測定接地電阻時,各極板間之適當距離為1 0公尺。 (A)O(B)X
43 過濾器被油污弄髒時,應該用有機溶劑擦洗。 (A)O(B)X
44 雙壓閥(具有AND功能之閥)兩個輸入端的壓力有顯著的不同時,其輸出端則輸出較高的壓力值。 (A)O(B)X
45 精確的劃線,為避免人為因素造成之誤差,可將工件靠於角板上劃線。 (A)O(B)X
46 下圖代表有四個閥位的方向控制閥,在實際的元件中,具有四個閥位的方向控制閥不可能存在
(A)O(B)X
47 電磁鐵中的可動鐵心的磁通係數愈大,則愈不會發熱。 (A)O(B)X
48 快速排氣閥應遠離氣壓缸安裝、才會提高其運動速度。 (A)O(B)X
49 鑽孔時鑽唇角度隨材料硬軟而定,鑽硬鋼要比鑽軟鋼小,以保持銳利。 (A)O(B)X
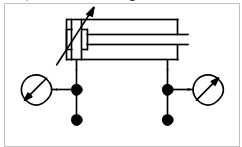
50 如圖所示,將壓力錶未經節流直接接於氣壓缸之進氣管上,可以測出入口處之壓力,而且壓力錶亦能維持較長的壽命。
1. 在繪製視圖之線條時,下列敘述何者不正確? (A) 當輪廓線與中心線重疊時,應優先畫出輪廓線 (B) 當割面線與中心線重疊時,應優先畫出割面線 (C) 當隱藏線與中心線重疊時,應優先畫出中心線 (D) 當隱藏線與輪廓線重疊時,應優先畫出輪廓線。
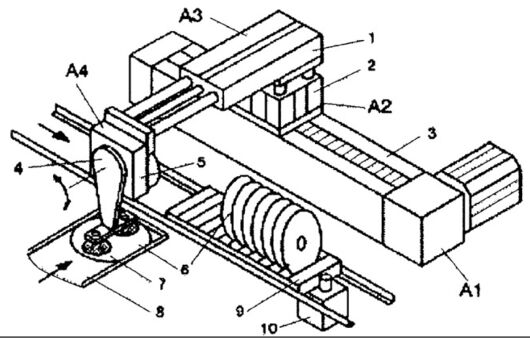
2. 如圖為光碟分裝機器,A1 線性運動機構,A2 升降缸,A3 雙軸缸,A4 旋轉缸及吸盤,若要放置光碟,以圖示為機械原點,則致動器的驅動順序是
(A) A4 吸、A3 退、A4 轉、A2 升、A1 右、A2 降、A4 放 (B) A4 吸、A2 升、A3 退、A4 轉、A1 右、A2 降、A4 放 (C) A4 吸、A2 升、A 1 右、A4 轉、A2 降、A3 退、A4 放 (D) A4 吸、A4 轉、A2 升、A3 退、A2 降、A1 右、A4 放。
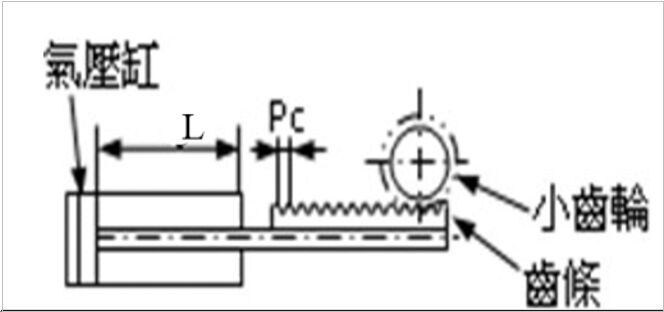
3. 有一齒條小齒輪機構,如氣壓缸的行程(L)為200 ㎜, 若小齒輪(16T)的周節(,齒與齒間相對位置的圓弧長度)為3.14㎜,則齒條往前一次全行程帶動小齒輪轉動約
(A) 1 (B) 2 (C) 3 (D) 4 圈。
4. 有一步進馬達驅動一組定位工作平台,此步進馬達之全步進角度為1.8°,驅動器以半步進法控制步進馬達,馬達輸出軸與導螺桿間配有一 10 : 1 之減速齒輪組。若導螺桿每轉動 4 圈, 滑台移動 20 ㎜,下列敘述錯誤? (A) 螺桿之導程 L=5 ㎜ (B) 滑台定位之解析度 R=1. 25 μm (C) 步進馬達每轉所需之脈衝命令(ppr)為400 (D) 滑台以平均速 0.6 m/ min 移動 50 ㎜所需之脈衝命令數為 20,000pulses 。
5. 有關控制器,下列敘述錯誤? (A) 比例積分控制器可消除穩態誤差 (B) 僅有比例控制時系統輸出存在穩態誤差 (C) 微分控制器輸出與輸入誤差訊號的積分成正比關係 (D) 比例微分控制器能改善系統在控制過程中的動態特性 。
6. 水平儀的校正過程中,下列敘述何者不正確? (A) 讀取氣泡位置時,應垂直觀察,避免產生視覺誤差 (B) 使用前,必須先將平台與水平儀底部接觸面擦拭乾淨 (C) 當水平儀旋轉前與旋轉後的氣泡偏移方向都偏向同一側時,表示水平儀誤差大 (D) 水平儀放在平台上,必須等氣泡靜止後,才可讀取氣泡位置。
7. 下列敘述哪些不正確? (A) 銲接電解電容器時需考慮極性 (B) 熱縮套管之正確使用方式為以電烙鐵加熱為宜 (C) 尖嘴鉗適用於電子元件的夾持及接腳的彎折等功用 (D) 使用斜口鉗剪線時,線頭應朝下,以免線頭剪斷時,因線頭反彈而傷及本身或鄰座的眼睛 。
8. 有一單桿雙動氣壓缸在摩擦係數為 0. 2 的水平面移動 50kgf 的物體,移動的距離為 60mm, 移動時間為 1 秒,每分鐘做 15 次循環, 工作壓力為 12kgf/cm2 。若以 30﹪與 70﹪的移動時間做等加速度與等速度,則等加速度為________cm/sec2 (A)23.5 (B)235 (C)78.4 (D)784 。
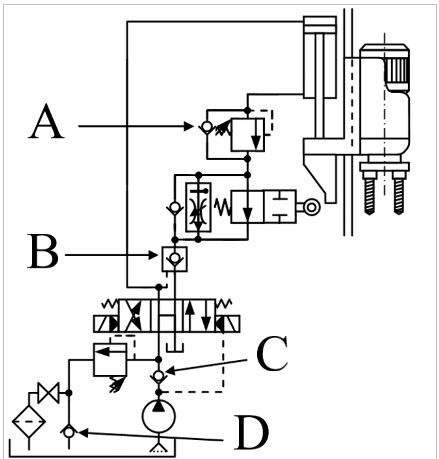
9. 如下圖為自動鑽床的油壓迴路圖,在迴路圖中共有 4 個止回閥(A、B、C、D 四處),則 D 的順向開啟壓力(cracking pressure) 約為多少kgf/cm2才能使迴路正常運作又可節省能源消耗。
(A)0. 3~0.5 (B) 3.5~5 (C)8~ 10 (D)20~30
10. 有關油箱的功能,下列敘述哪些不正確? (A) 儲存系統的壓油 (B) 油箱越大,動力越大 (C) 做為壓油清潔、散熱之用 (D) 作為油壓泵、電動機的固定座 。
11. 為增快油壓缸之活塞速度,下列哪個迴路不可使用? (A) 蓄壓 (B) 增壓 (C) 預充 (D) 高低壓複合泵 。
12. 氣壓缸中所謂 ISO 規格,是指 (A) 外型尺寸 (B) 材料的規定 (C) 氣壓缸的出力 (D) 內部缸體的結構 。
13. 有關近接開關的描述,下列何者錯誤? (A) 一般近接開關的檢測距離較復歸距離為長 (B) 一般近接開關檢測物件設定的距離,係以檢測距離之 70~80% 為設定原則 (C) 開關動作後檢測物緩慢遠離開關,當開關復歸時,從開關前端面至檢測物的距離稱為復歸距離 (D) 檢測物由遠方緩慢靠近,當近接開關產生動作時,從開關前端面至檢測物的距離稱為檢測距離。
14. 有關感測開關,下列敘述何者不正確? (A) 電感式近接開關之感測距離和待測物大小有關 (B) 電容式近接開關之感測距離和待測物材質有關 (C) 反射式光電開關之感應距離和待測物顏色無關 (D) 開集極 NPN 電晶體電路可做為光電開關之輸出界面 。
15. 機台主軸馬達通常是以數條V形皮帶驅動主軸時,若其中一條斷裂,應有的處置方式為? (A) 應全部更換新皮帶 (B) 該斷裂之皮帶換新即可 (C) 該斷裂之皮帶,可以重新接好再使用 (D) 除了更換該斷裂之皮帶外,至少再更換另一條。
16. 當生產線配管末段壓縮空氣之流量與壓力不足時,該如何改善? (A) 縮小送氣管徑 (B) 提高空氣壓縮機輸出馬力 (C) 生產線配管末段安裝小型儲氣桶 (D) 生產線配管末段多接幾個氣壓輸出接頭。
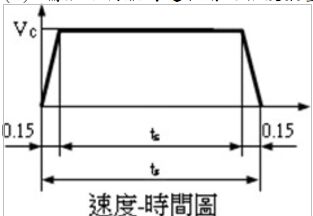
17. 有一雙線螺桿滑台用AC伺服馬達驅動,使滑台做往復之直線運動,螺桿螺距為10 mm,實體減速機構比(i)為2,伺服馬達之分解能(Pt)為131072 pulses/rev,伺服馬達最高轉速限為 3200 rpm,滑台控制解析度(R) 0.5μm,若控制條件:
(1) 滑台移動距離(S)為100mm
(2)滑台移動時間(ts)為2.65秒
(3)滑台加速(ta)及停止減速(td)時間各為0.15sec,速度-時間如圖所示,則下列敘述哪些正確?
(A) 滑台速度Vc應為3.0 m/ min (B) 伺服馬達之控制轉速應為480 rpm (C) 伺服馬達電子齒輪比(CMX/CD V)應為4096 /625 (D) 需加給伺服馬達驅動之脈波數量(Ps)應為120,000
18. 一般增量式旋轉編碼器(Rotary encoder )A相與B相差1/ 4週期,主要目的是偵測馬達軸旋轉 (A) 轉數 (B) 扭力 (C) 速度 (D) 方向 。
19. 下列有關滾珠螺桿的特性敘述,何者有誤? (A) 效率高 (B) 背隙比較大 (C) 摩擦係數低 (D) 定位精度高。
20. 以手工鋸鋸薄管時,適當的齒數為每25.4公厘多少齒 (A) 26 (B) 28 (C) 30 (D) 32。
21. 有關活動扳手(monkey wrench),下列描述何者正確? (A) 方便性相當高,盡量使用 (B) 鉗口開度大小可隨意調整 (C) 規格大小以鉗口處至手柄末端的長度稱呼之 (D) 鎖緊螺絲用力方向,以遠離活動爪方向使力 。
22. 要使油壓缸之移動速度加快,下列何種裝置或迴路無效? (A) 減壓迴路 (B) 高-低壓泵 (C) 差動迴路 (D) 蓄壓器迴路。
23. 有一雙動氣壓缸搭配二位閥與兩個定位磁簧開關,在I/O接點固定且正常之下,於試車時發現定位磁簧開關感應相反,氣壓缸的作動為正確,最可能是何處錯誤所造成? (A) 氣壓缸缸體故障 (B) 氣壓缸供氣相反 (C) 定位磁簧開關安裝位置相反 (D) 氣壓缸供氣與定位磁簧開關安裝位置相反。
24. 調理組選用的主要參考條件,為氣壓系統使用之 (A) 時間長短 (B) 閥件種類 (C) 壓力與流量 (D) 致動器種類。
25. 有關壓接端子之壓接處理下列何敘述為誤? (A) 端子之壓接面有方向性 (B) 用合適之壓接鉗來壓接端子 (C) 可以使用鋼絲鉗作壓接工具 (D) 一個端子不可以同時壓接三條導線。
26. 有關可程式邏輯控制器的輸入介面之敘述,下列何者有誤? (A) 一般都採用光耦合器作信號隔離 (B) 需與感測器之電晶體輸出介面相容 (C) 電晶體介面,反應時間比機械式快 (D) 擴充輸入模組建議使用PLC內部電源。
27. 在使用兩台DC24V電源供應器並聯供電時 (A) 只要接地端接在一起 (B) 只要正電源接在一起 (C) 只要負電源接在一起 (D) 正電源接在一起且負電源接在一起。
28. AC小型馬達可利用下列何種元件,使單相電源形成近似二相電源造成旋轉磁場 (A) 電阻器 (B) 電容器 (C) 電感器 (D) 電磁器。
29. 下列有關機件、機構與機械之敘述,何者錯誤? (A) 機件未必為剛體 (B) 軸承為一種固定機件 (C) 機構為機件之集合體 (D) 機構為機械之集合體
30. 從斜坡道連續緊密送料至水平輸送帶,為避免工件瞬間大量落入,可裝置下列何種機構來處理? (A) 分離 (B) 換向 (C) 平移 (D) 倉儲。
31. 若將一軸之迴轉運動,用兩輪之滾動接觸直接傳達於另一軸,使之發生連續性迴轉運動,此種傳達動力的兩輪,謂之 (A) 皮帶輪 (B) 日內瓦輪 (C) 摩擦輪 (D) 確動凸輪。
32. 夾爪挾持工件的長度最好是工件總長度的 (A) 1/8 (B) 1/4 (C) 1/2 (D) 3/4。
33. 要從皮帶盤拆卸三角皮帶時,應從何處拆卸為佳? (A) 大皮帶盤 (B) 小皮帶盤 (C) 任意皮帶盤 (D) 較好拆的先拆卸。
34. 檢查牆上插座是否有電,最適當的方法為 (A) 以電流表量其短路電流 (B) 以電壓表量其開路電壓 (C) 以歐姆表量其接觸電阻 (D) 以瓦特計量所耗之功率 。
35. 供給繼電器線圈電壓若低於額定電壓之誤差值會造成 (A) 無法動作 (B) 燒毀 (C) 接觸不良 (D) 短路。
36. 正常運動中的氣壓缸若突然停在端點不動,應先檢查 (A) 流量調整過小 (B) 壓力設定是否過低 (C) PLC程式是否錯誤 (D) PLC相關接點是否導通。
37. 欲調整自動化機器上機構或管路等之物理參數時,若電路與控制程式均已完成,應使用與執行何種程式,以縮短調校時間。 (A) 急停 (B) 復歸 (C) 步進 (D) 順序動作。
38. 適用於兩軸中心線不在同一直線上,或允許兩軸有少量的平行失準、角度失準及端隙(軸向移動),可防止扭歪與震動產生,是一種 (A) 剛性聯結器 (B) 撓性聯結器 (C) 韌性聯結器 (D) 流體聯結器。
39. 若感測器導通之電流量為100 mA,在傳統電路中若要驅動一個DC 24V、4W之電磁閥,何者為不恰當的處理方式 (A) 直接驅動 (B) 先驅動計時器,再由其接點驅動電磁閥 (C) 先驅動繼電器,再由其接點驅動電磁閥 (D) 先驅動計數器,再由其接點驅動電磁閥。
40. 具自動復位裝置的閥件,在無外部操作訊號輸入時,所處的位置稱 (A) 初始位置 (B) 原點位置 (C) 啟始位置 (D) 正常位置。
41. 下列敘述何者為錯誤? (A) 一般壓力控制閥往順時方向旋轉時壓力降低 (B) 一般流量控制閥往順時方向旋轉時流量減少 (C) 於壓力或流量調整後必須鎖緊固定裝置 (D) 當安全閥動作時,最好不作流量之調整。
42. 冷凍式乾燥機設在環境溫度高的地方,若輸入空氣流量、溫度、壓力都不變,會產生什麼影響? (A) 輸出壓力升高 (B) 散熱能力提高 (C) 輸出壓力降低 (D) 散熱能力降低。
43. 有關緩衝型氣壓缸的敘述,何者正確? (A) 緩衝長度與活塞缸徑大小沒有直接關連 (B) 隨著緩衝效果愈明顯,工作行程也愈縮短 (C) 若反時針方向旋轉調整螺栓,可提升緩衝效果 (D) 利用緩衝活塞要達終點前,阻斷正常排氣管道造成氣墊現象,以獲得緩衝效果 。
44. 有關油泵之容積效率,下列敘述何者正確? (A) 油溫越高,容積效率越高 (B) 系統壓力越高,容積效率越高 (C) 油泵使用時間越長,容積效率越高 (D) 相同油泵吐出量越大,容積效率越高 。
45. 一支單桿雙動氣壓缸以垂直方向拉起40kgf之重物,其負荷率η= 70%、使用壓力P= 6 kgf/cm2、d(桿徑) =1/3 D(缸徑) 計, 宜選用氣壓缸之缸徑為 (A) ψ25 (B) ψ32 (C) ψ40 (D) ψ50。
46. 手工具的使用上,下列敘述何者不正確? (A) 外張式扣環鉗是用於拆裝軸上的扣環 (B) 梅花扳手內槽角數愈多者,工作負荷力應越輕 (C) 尖嘴鉗因鉗口長,方便於夾持大小螺帽作旋鬆緊工作 (D) 鯉魚鉗可用以夾持螺帽, 並以旋轉相配合螺紋的鬆緊工作。
47. 12顆電磁方向閥安裝在同一個匯流排座上,將排氣集中排放,使用一段時日後,電磁閥激磁時序雖然不同,但都出現切換不良的現象,最可能的原因是 (A) 供氣流量太大 (B) 消音器阻塞 (C) 電磁線圈老化 (D) 進氣孔道阻塞。
48. 氣壓系統上之三點組合正常排列是 (A) 調壓→過濾→油霧 (B) 調壓→油霧→過濾 (C) 過濾→油霧→調壓 (D) 過濾→調壓→油霧。
49. 下列何者不是壓力開關的功用 (A) 用來感測氣壓缸速度 (B) 氣壓-電氣控制之介面元件 (C) 控制馬達的起動、停止 (D) 可當順序控制迴路的開關 。
50.如下圖所示,有一組油壓系統供應泵浦,如C元件輸出流量 5 I/min、D元件輸出流量 30I/min 、A閥件設定壓力100 kgf/cm2、B 閥件設定壓力20 kgf/cm2,用來驅動一支鑽孔油壓缸( ψ63×30×200 )使其有一半行程為快速移動、另一半慢速移動, 下列敘述何者錯誤?
(A)A為溢流閥
(B)B 為卸載閥
(C)快速移動流量為 30
(D)快速移動流量為 35 。
 阿摩線上測驗
登入
 (A)O(B)X
 (A)O(B)X
 (A) A4 吸、A3 退、A4 轉、A2 升、A1 右、A2 降、A4 放 (B) A4 吸、A2 升、A3 退、A4 轉、A1 右、A2 降、A4 放 (C) A4 吸、A2 升、A 1 右、A4 轉、A2 降、A3 退、A4 放 (D) A4 吸、A4 轉、A2 升、A3 退、A2 降、A1 右、A4 放。
 (A) 1 (B) 2 (C) 3 (D) 4 圈。
 (A)0. 3~0.5 (B) 3.5~5 (C)8~ 10 (D)20~30
 (A) 滑台速度Vc應為3.0 m/ min (B) 伺服馬達之控制轉速應為480 rpm (C) 伺服馬達電子齒輪比(CMX/CD V)應為4096 /625 (D) 需加給伺服馬達驅動之脈波數量(Ps)應為120,000