所屬科目:二技統測◆電機類◆(二)電機機械(含實習) 、自動控制(含實習)、計算機概論
1. 已知某系統的轉移函數為 \( M(s) = \frac{8}{s(s^2+4)} \), 當輸入 \( u(t) \) 為單位步階函數 ( unit-step function ) 時, 求 \( t \ge 0 \) 的輸出 \( y(t) \) 為何? (A) \( 2 - \sin(2t) \) (B) \( 2t - \sin(2t) \) (C) \( 2 - \cos(2t) \) (D) \( t - \cos(2t) \)
2. 某系統輸入、輸出微分方程為 \(y''(t) + 3y'(t) + 2y(t) = u(t)\),若輸入為 \(u(t) = 0\) 且初始值為 \(y(0) = y'(0) = 1\) 時,求 \(t \ge 0\) 的零輸入響應 (zero-input response) \(y(t)\) 為何? (A) \(\frac{1}{2} + 2e^{-t} - \frac{3}{2}e^{-2t}\) (B) \(3e^{-t} - 2e^{-2t}\) (C) \(2e^{-t} - 3e^{-2t}\) (D) \(2e^{-t} + e^{-2t}\)
3. 令輸入為 \(u(t)\),輸出為 \(y(t)\),輸入的微分為 \(u'(t)\),輸出的微分為 \(y'(t)\),試判斷下列何者為線性非時變系統 (linear time-invariant system)? (A) \(y(t)+1=u(t)\) (B) \(y(t)=(t+1)u(t)\) (C) \(y'(t)+3ty(t)=4u(t)\) (D) \(y'(t)-4y(t)=2u'(t)\)
4. 某系統之動態方程式為 \(\dot{\mathbf{x}}(t) = \begin{bmatrix} 0 & 1 \\ -3 & -2 \end{bmatrix} \mathbf{x}(t) + \begin{bmatrix} 0 \\ 1 \end{bmatrix} u(t) ; y(t) = \begin{bmatrix} 0 & 4 \end{bmatrix} \mathbf{x}(t)\) 其中 \(u(t)\) 為輸入,\(\mathbf{x}(t)\) 為狀態向量,\(y(t)\) 為輸出,則系統的微分方程式為何? (A) \(y'' + 2y' + 3y = 4u'\) (B) \(y'' + 3y' + 2y = 4u'\) (C) \(y'' - 2y' - 3y = 4u\) (D) \(y'' - 3y' - 2y = 4u\)
5. 某單位負回授 (unity negative feedback) 系統, 其開迴路轉移函數為 \( G(s) = \frac{1}{2s} \), 若輸入為單位步階函數, 則系統輸出達到穩態輸出值的 0.632 倍 (即 \( 1-e^{-1} \) 倍) 時, 所需的時間為何? (A) 0.5 秒 (B) 1 秒 (C) 2 秒 (D) 4 秒
6. 同第5題,當輸出達到穩態輸出值的98%時,所需的時間與下列何者最接近? (A)2秒 (B) 4秒 (C) 8秒 (D) 16秒 k
7. 某單位負回授系統,其開迴路轉移函數為 \( G(s) = \frac{k}{s(s+1)} \),欲使閉迴路系統之阻尼比 ( damping ratio ) \( \zeta \) 爲 \( 0 < \zeta < 1 \),則 \( k \) 值之範圍爲多少?(A) \( -\infty < k < -1 \)(B) \( -1 < k < 0 \)(C) \( 0 < k < 0.25 \)(D) \( 0.25 < k < \infty \)
8. 若一系統的轉移函數為 \(\frac{Y(s)}{R(s)} = \frac{3}{s^2 + 2s - 3}\),當輸入 \(r(t)\) 為單位步階函數時,求此系統的輸出值 \(\lim_{t \to \infty} y(t) = ?\) (A) -1 (B) 0 (C) 1 (D) \(\infty\)
9. 下列轉移函數,何者為相位領先 (phase lead) 控制器? (A) \( G_c(s) = \frac{s+5}{s+20} \) (B) \( G_c(s) = \frac{1.5s+30}{s+10} \) (C) \( G_c(s) = \frac{2+\frac{s}{15}}{1+\frac{s}{20}} \) (D) \( G_c(s) = 2 \left( \frac{1+\frac{s}{10}}{1+\frac{s}{5}} \right) \)
10. 某系統的轉移函數為 \(\frac{Y(s)}{U(s)} = \frac{s}{s^3+14s^2+56s+160}\),則該系統的狀態空間表示式可以寫為:(A) \(\begin{bmatrix} \dot{x}_1 \\ \dot{x}_2 \\ \dot{x}_3 \end{bmatrix} = \begin{bmatrix} -160 & -56 & -14 \\ 1 & 0 & 0 \\ 0 & 1 & 0 \end{bmatrix} \begin{bmatrix} x_1 \\ x_2 \\ x_3 \end{bmatrix} + \begin{bmatrix} 0 \\ 0 \\ 1 \end{bmatrix} u(t), y = \begin{bmatrix} 1 & 0 & 0 \end{bmatrix} \begin{bmatrix} x_1 \\ x_2 \\ x_3 \end{bmatrix}\)(B) \(\begin{bmatrix} \dot{x}_1 \\ \dot{x}_2 \\ \dot{x}_3 \end{bmatrix} = \begin{bmatrix} -14 & -56 & -160 \\ 1 & 0 & 0 \\ 0 & 1 & 0 \end{bmatrix} \begin{bmatrix} x_1 \\ x_2 \\ x_3 \end{bmatrix} + \begin{bmatrix} 0 \\ 0 \\ 1 \end{bmatrix} u(t), y = \begin{bmatrix} 0 & 1 & 0 \end{bmatrix} \begin{bmatrix} x_1 \\ x_2 \\ x_3 \end{bmatrix}\)(C) \(\begin{bmatrix} \dot{x}_1 \\ \dot{x}_2 \\ \dot{x}_3 \end{bmatrix} = \begin{bmatrix} 0 & 1 & 0 \\ 0 & 0 & 1 \\ -160 & -56 & -14 \end{bmatrix} \begin{bmatrix} x_1 \\ x_2 \\ x_3 \end{bmatrix} + \begin{bmatrix} 0 \\ 0 \\ 1 \end{bmatrix} u(t), y = \begin{bmatrix} 1 & 0 & 0 \end{bmatrix} \begin{bmatrix} x_1 \\ x_2 \\ x_3 \end{bmatrix}\)(D) \(\begin{bmatrix} \dot{x}_1 \\ \dot{x}_2 \\ \dot{x}_3 \end{bmatrix} = \begin{bmatrix} -14 & -56 & -160 \\ 0 & 0 & 1 \\ 0 & 1 & 0 \end{bmatrix} \begin{bmatrix} x_1 \\ x_2 \\ x_3 \end{bmatrix} + \begin{bmatrix} 0 \\ 0 \\ 1 \end{bmatrix} u(t), y = \begin{bmatrix} 1 & 0 & 0 \end{bmatrix} \begin{bmatrix} x_1 \\ x_2 \\ x_3 \end{bmatrix}\)
11.下列關於二元搜尋法(binary search) 不正確?(為資料總筆數) 和循序搜尋法 (A)二元搜尋法適合用在大量未排序之資料 (B) 循序搜尋法適合用在小量未排序之資料 (sequential search)的敘述,何者 (C) 二元搜尋法之時間複雜度(time complexity)在平均情況(average case) 下為O(logn) (D) 循序搜尋法之時間複雜度在最差情況 (worst case) 下為O(n)
12. 下列關於二元樹(binary tree)的敘述,何者正確? (A)前序追蹤(preorder traversal)與後序追蹤(postorder traversal)可以決定唯一的二元樹 (B)前序追蹤(preorder traversal)與中序追蹤 (inorder traversal) 可以決定唯一的二元樹 (C)二元樹的每個節點的分支度(degree)必須為2 (D) 若一棵完全二元樹(full binary tree) 含有128個樹葉節點(leafnode),則其總節點數 為256個
13. 下列何者不是副程式參數傳遞法? (A) 傳向量呼叫法(call - by - vector) (C) 傳名呼叫法(call- by - name) (B) 傳值呼叫法(call- by - value ) (D) 傳址呼叫法(call- by - address)
14. 下列那一種進制可以將10進制數字:(12345.6) 10,用有限的位元精確地表示出來? (A)2進制 (B) 3進制 (C) 4進制 (D) 5進制
15. 試問一台8倍速光碟機(CD-ROM drive)的最大資料傳輸速度為多少? (A) 8 KB/s (B) 1.2 MB/s (C) 2.4 MB/s (D) 8 MB/s
16. 在一個多元程式作業系統 (multiprogramming operating system) 中, 可能存在四種情況: (1) 互斥 (mutual exclusion) 情況, (2) 持有且等待 (hold and wait) 情況, (3) 不可搶用 (no preemption) 情況, (4) 循環等待 (circular wait) 情況。 試問下列敘述何者正確? (A) 若系統出現死結 (deadlock), 則上述四種情況必然同時存在 (B) 若上述四種情況同時存在, 則系統必然出現死結 (C) 若系統出現死結, 則上述四種情況中, 最多一種存在 (D) 只要有上述任一種情況存在, 則系統必然出現死結
17. 給定一個圖形,如圖(一)所示,試問最多可以產生多少棵不同的擴展樹 ( spanning tree ) ? (A) 4 棵 (B) 6 棵 (C) 8 棵 (D) 10 棵
18. 當 11111111 是採用圖(二)所示的浮點數表示法 (floating-point notation) 來表示時, 試問其值為何? (A) \(-3\frac{3}{4}\) (B) \(-7\) (C) \(-7\frac{1}{2}\) (D) \(-15\)
19. 考慮圖(三)所示之流程圖:試問當程式結束時,第5指令框內的指令:xx-y,被執行 過幾次? (A)2次 (B) 3次 (C) 4次 (D) 5次
20.同第19題,試問當程式結束時,此程式印出之x值為何? (A) -3 (B) 0 (C) 3 (D) 6
21. 某系統之狀態方程式 ( state equations ) 為\[\begin{bmatrix}\dot{x}_1(t) \\\dot{x}_2(t)\end{bmatrix}=\begin{bmatrix}-1 & 0 \\-2 & 3\end{bmatrix}\begin{bmatrix}x_1(t) \\x_2(t)\end{bmatrix}+\begin{bmatrix}1 \\1\end{bmatrix}u(t)\]為單位步階函數且初值條件為 \( x_1(0) = x_2(0) = 0 \) 時, 求 \( x_1(\infty) + x_2(\infty) = ? \)(A) 1(B) 2(C) 3(D) \( \infty \)
22. 某控制系統的狀態轉移矩陣 (state transition matrix) 為 \(\Phi(t) = \begin{bmatrix} e^{-t} & 1-e^{-t} \\ 0 & 1 \end{bmatrix}\),求反狀態轉移矩陣 (inverse state transition matrix) 的 5 次方,即 \((\Phi^{-1}(t))^5\) 為何? (A) \(\begin{bmatrix} e^{t} & 1-e^{t} \\ 0 & 1 \end{bmatrix}\) (B) \(\begin{bmatrix} 1 & 0 \\ 1-e^{t} & e^{t} \end{bmatrix}\) (C) \(\begin{bmatrix} e^{-5t} & 1-e^{-5t} \\ 0 & 1 \end{bmatrix}\) (D) \(\begin{bmatrix} e^{5t} & 1-e^{5t} \\ 0 & 1 \end{bmatrix}\)
23. 某單位負回授系統,其開迴路轉移函數為 \( G(s) = \frac{k(s+1)}{s(s^2+2s+2)} \),求 \( k \ge 0 \) 之根軌跡圖中,在 \( s = -1 + j \) 的離開角 (departure angle) 為何? (A) -450 (B) 00 (C) 450 (D) 900
24. 一系統的動態方程式為 \[ \begin{bmatrix} \dot{x}_1(t) \\ \dot{x}_2(t) \\ \dot{x}_3(t) \end{bmatrix} = \begin{bmatrix} -1 & 0 & 0 \\ 0 & -2 & 0 \\ 0 & 0 & -3 \end{bmatrix} \begin{bmatrix} x_1(t) \\ x_2(t) \\ x_3(t) \end{bmatrix} + \begin{bmatrix} 1 \\ 0 \\ 0 \end{bmatrix} u(t) \] \[ y(t) = \begin{bmatrix} 1 & 0 & 1 \end{bmatrix} \begin{bmatrix} x_1(t) \\ x_2(t) \\ x_3(t) \end{bmatrix} \] 其中 $x_1(t)$、$x_2(t)$、$x_3(t)$ 為狀態變數,$u(t)$ 為輸入,$y(t)$ 為輸出,對狀態變數 $x_3(t)$ 而言,下列敘述何者正確? (A) 狀態變數 $x_3(t)$ 為可控制 (controllable) 且可觀測 (observable) (B) 狀態變數 $x_3(t)$ 為不可控制 (uncontrollable) 但可觀測 (observable) (C) 狀態變數 $x_3(t)$ 為可控制 (controllable) 但不可觀測 (unobservable) (D) 狀態變數 $x_3(t)$ 為不可控制 (uncontrollable) 且不可觀測 (unobservable)
25. 某單位負回授系統,其開迴路轉移函數為 \( G(s) = \frac{k}{s(s+\sqrt{2}k)} \),其中 \( k>0 \),若輸入為單位步階函數,求輸出響應中發生最大超越量 (maximum overshoot) 的時間 \( t_p \) 為何?(A) \( \pi \sqrt{\frac{2}{k}} \)(B) \( \pi \sqrt{\frac{k}{2}} \)(C) \( \frac{1}{\sqrt{2k}} \)(D) \( \sqrt{2k} \)
26. 某系統的狀態方程式為 \(\dot{\mathbf{x}}(t) = \begin{bmatrix} 0 & 1 \\ -2 & -3 \end{bmatrix} \mathbf{x}(t) + \begin{bmatrix} 0 \\ 1 \end{bmatrix} u(t)\), 若 \(\mathbf{x}(0) = \begin{bmatrix} 1 \\ 1 \end{bmatrix}\), 且輸入 \(u(t)\) 為 單位步階函數, 求 \(\mathbf{x}(t) = ?\) (A) \(\begin{bmatrix} 0.5 + 2e^{-t} - 1.5e^{-2t} \\ -2e^{-t} + 3e^{-2t} \end{bmatrix}, t \ge 0\) (B) \(\begin{bmatrix} 0.5 - e^{-t} + 0.5e^{-2t} \\ e^{-t} - e^{-2t} \end{bmatrix}, t \ge 0\) (C) \(\begin{bmatrix} 0.5 + e^{-t} - e^{-2t} \\ -e^{-t} + e^{-2t} \end{bmatrix}, t \ge 0\) (D) \(\begin{bmatrix} 2e^{-t} - e^{-2t} \\ -2e^{-t} + e^{-2t} \end{bmatrix}, t \ge 0\)
27. 某系統的轉移函數為 \( G(s) = \frac{3}{s^2 + 3s + 4} \),當輸入為 \( \cos(2t) \) 時,該系統的穩態輸出響應為何? (A) 0 (B) 0.5 cos(2t) (C) 0.5 sin(2t) (D) 0.75 cos(2t)
28. 某系統之轉移函數為 \( M(s) = \frac{9}{s^2 + 3s + 9} \), 求共振峰值 ( resonance peak ) 為何? (A) \(\frac{2}{\sqrt{3}}\) (B) 1.5 (C) \(\sqrt{3}\) (D) 2
29. 某單位負回授系統中,其開迴路轉移函數為 \( G(s) = \frac{k}{s(1+s)(1+9s)} \),求 \( k>0 \) 系統的相位交越頻率 ( phase crossover frequency ) \( \omega_c \) ( rad / sec ) 為何? (A) \( \frac{1}{9} \) (B) \( \frac{1}{3} \) (C) 1 (D) 9
30. 同第 29 題, 若 \( k = \frac{1}{9} \), 則系統之增益邊限 (gain margin) 爲何? (A) 0 dB (B) 10 dB (C) 20 dB (D) \( \infty \) dB
31. 下列何者不屬於編譯器 (compiler) 的功能? (A) 碼之最佳化 (code optimization) (C) 邏輯分析 (logic analysis) (B) 語彙分析 (lexical analysis) (D) 語法分析 (syntax analysis)
32. 當使用 RSA (Rivest-Shamir-Adleman) 演算法作為資料保密技術時,下列敘述何者不正確? (A) 傳送端用自己的私密金鑰加密 (B) 接收端用自己的私密金鑰解密 (C) RSA 演算法屬於公開金鑰密碼系統 (D) RSA 演算法允許加密時須使用同一把金鑰
33. 下列關於偵錯及更正編碼技術的敘述,何者不正確? (A) 漢明碼(Hamming code)具有偵錯及更正的能力 (B) 同位元檢查(parity check)具有偵錯的能力 (C) 任兩個符合偶同位(even parity)之不同字碼(codeword)的漢明距離(Hamming distance) 為偶數 (D)任兩個符合奇同位(odd parity)之不同字碼的漢明距離為奇數
34. 下列關於布林函數 (Boolean function) 的敘述,何者不正確? (A) \(A \oplus 0 = A\) (B) \(A \oplus 1 = \bar{A}\) (C) \(\bar{A} \oplus B = A \oplus \bar{B}\) (D) 若 \(AB = 0\),則 \(A \oplus B = \bar{A} + B\)
35. 布林函數 \( F=(A+B+C)(\bar{A}+B+C)(A+\bar{B}+C)(A+B+\bar{C})(\bar{A}+\bar{B}+\bar{C}) \) 簡化後,可表示成下列那--式子?(A) \( F=AB+\bar{B}\bar{C} \)(B) \( F=\bar{A}\bar{C}+B \)(C) \( F=\bar{A}C+B\bar{C} \)(D) \( F=A+B+\bar{C} \)
36. 某一程式之執行時間可用遞迴 (recursive) 關係式:\( T(n) = 2 \times T(n-1) + 1, n > 1 ; T(1) = 1 \) 來表示,試問此一程式之時間複雜度為何?(n 為資料總筆數) (A) \( O(1) \) (B) \( O(n) \) (C) \( O(n^2) \) (D) \( O(2^n) \)
37. 三個節點最多可以排成幾棵不同的二元樹? (A) 4 棵 (B) 5 棵 (C) 6 棵 (D) 7 棵
38. 下列何者是中央處理單元(CPU)內之控制單元(control unit)於操作週期(machine cycle) 中的執行步驟? (A) 編碼(encode) 擷取(fetch) 執行(execute) (B) 擷取(fetch) 編碼(encode) 執行 (execute) (C) 擷取(fetch) 執行(execute) 解碼(decode) (D) 擷取(fetch) 解碼(decode) 執行 (execute)
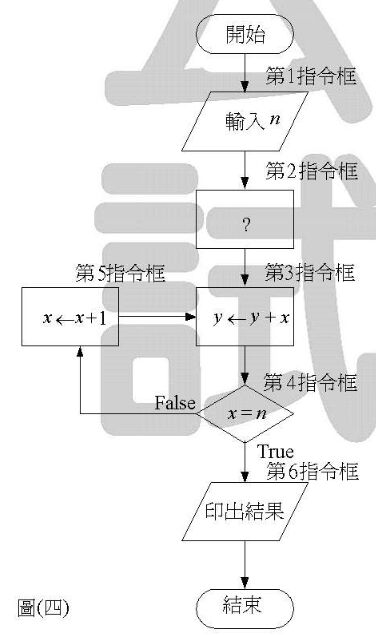
39. 考慮圖(四)所示之流程圖:它的功能為輸入一個正整數 n,然後計算 1+2+3+...+n,最後印出結果。試問它的第 2 指令框內可填入甚麼指令?(A)(B)(C)(D)
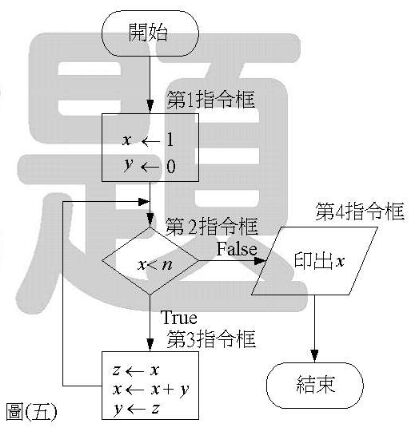
40. 考慮圖(五)所示之流程圖:試問當程式結束時,若第2指令框祇被執行過4次,則此框內之常數n 應為何值? (A) 5 (B) 4 (C) 3 (D) 2
 阿摩線上測驗
登入
阿摩線上測驗
登入
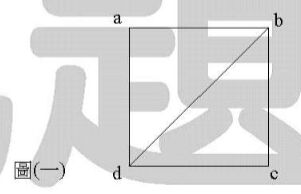 (A) 4 棵 (B) 6 棵 (C) 8 棵 (D) 10 棵
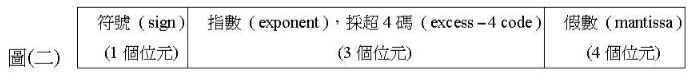 (A)
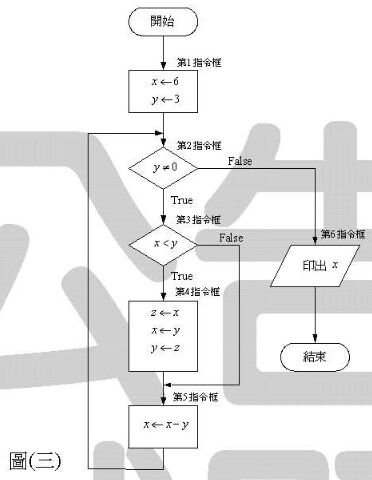 (A)2次 (B) 3次 (C) 4次 (D) 5次


 (A) 5 (B) 4 (C) 3 (D) 2