所屬科目:國營事業◆自動控制
1. 關於「負回授控制系統」的影響,下列何者正確? (A) 降低對參數變動的敏感度 (B) 提高系統增益 (C) 减少系統頻寬 (D) 增加穩態誤差
2. 若 y(t) 與 r(t) 分別表示系統的輸出與輸入,則以下何者是因果系統 (Causal System)? (A) y(t) = r(t + 1) (B) y(t) = r(t) + r(t + 1) (C) y(t) = r(t 1) + r(t + 1) (D) y(t) = r(t) + r(t 1)
3. 下列何者非最小相系統 (Nonminimum phase system)? (A) $\frac{s+3}{(s+1)(s+2)}$ (B) $\frac{s+3}{(s+1)(s2)}$ (C) $\frac{s3}{(s+1)(s+2)}$ (D) $\frac{s+3}{(s1)(s+2)}$
4. 考慮一個直流馬達速度控制系統,當電極電壓增加時,以下敘述何者正確? (A) 馬達轉速增加 (B) 馬達轉速降低 (C) 馬達旋轉方向改變 (D) 馬達旋轉方向不變
5. 考慮一個直流馬達速度控制系統,當電極電壓極性相反時,以下敘述何者正確? (A) 馬達轉速增加 (B) 馬達轉速降低 (C) 馬達旋轉方向改變 (D) 馬達旋轉方向不變
6. 針對一個開迴路直流馬達速度控制系統,當負載增加時最可能的結果為何? (A) 轉速會自動維持不變 (B) 轉速略為上升 (C) 轉速振盪後回復 (D) 轉速下降且無法自動補償
7. 兩個耦合的齒輪,齒數分別為 $n_1$、$n_2$,半徑分別為 $r_1$、$r_2$,力矩分別為 $T_1$、$T_2$,則下列關係何者正確? (A) $\frac{n_1}{n_2} = \frac{r_2}{r_1}$ (B) $\frac{T_1}{T_2} = \frac{r_1}{r_2}$ (C) $\frac{T_1}{T_2} = \frac{r_2}{r_1}$ (D) 以上皆非
8. 一個系統表示為以下的微分方程式:$\ddot{y}(t) + 3\dot{y}(t) + 2y(t) = r(t)$,則此系統的轉移函數 $T(s) = \frac{V(s)}{R(s)}$ 為何? (A) $s^2 + 3s + 2$ (B) $\frac{1}{s^2 + 2s + 3}$ (C) $\frac{1}{2s^2 + 3s + 1}$ (D) 以上皆非
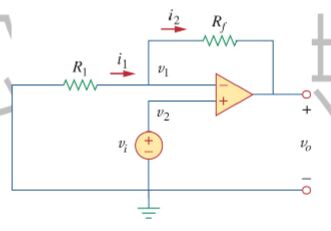
9. 一個理想運算放大器電路如下圖,有關輸出 $v_o$ 與輸入 $v_i$ 之間的關係何者正確? (A) \( v_{o} / v_{i} = 1 + R_{f} / R_{i} \) (B) \( v_{o} / v_{i} = R_{f} / R_{i} \) (C) \( v_{o} / v_{i} = 1 R_{f} / R_{i} \) (D) \( v_{o} / v_{i} = R_{f} / R_{i} \)
10. 若 $f(t) = e^{2t}, t \ge 0$,則 f(t) 的拉式轉換 (Laplace Transform) 為何? (A) $\frac{1}{s}$ (B) $\frac{1}{s2}$ (C) $\frac{1}{s^2 + 1}$ (D) $\frac{1}{s + 2}$
11. 若 $F(s) = \frac{1}{s^2 + 1}$,則 F(s) 的反拉式轉換 (Inverse Laplace Transform) 為何? (A) $e^{2t}, t \ge 0$ (B) $\sin t, t \ge 0$ (C) $e^{2t}, t \ge 0$ (D) $\cos t, t \ge 0$
12. 若 $F(s) = \frac{1}{(s+1)(s+2)}$,則 F(s) 的反拉式轉換(Inverse Laplace Transform)為何? (A) $e^{t} e^{2t}, t \geq 0$ (B) $e^{t} + e^{2t}, t \geq 0$ (C) $2e^{t} 2e^{2t}, t \geq 0$ (D) $2e^{t} + 2e^{2t}, t \geq 0$
13. 給定一個系統的轉移函數 $H(s) = \frac{s+3}{(s+1)(s+2)}$,以下有關此系統的極點何者正確? (A) s = 1, 2 (B) s = 3 (C) s = 3 (D) s = 1, 2
14. 給定一個系統的轉移函數 $H(s) = \frac{2}{s^2 + s + 4}$,以下有關此系統的說明何者正確? (A) 欠阻尼系統 (B) 過阻尼系統 (C) 臨界阻尼系統 (D) 以上皆非
15. 下列何者不是控制系統時域分析的性能指標? (A) 上升時間 (Rise Time) (B) 最大超越量 (Maximum Overshoot) (C) 安定時間 (Settling Time) (D) 頻寬 (Bandwidth)
16. 在控制系統的步階響應中,上升時間 (Rise Time) 的定義為下列何者? (A) 系統輸出由 0% 上升至 100% 穩態值所需的時間 (B) 系統輸出由 10% 上升至 90% 穩態值所需的時間 (C) 系統輸出由 0% 上升至最大超越量所需的時間 (D) 系統輸出由 50% 上升至 100% 穩態值所需的時間
17. 在控制系統中,所謂的「Regulation」主要用來描述系統具備哪一種性能? (A) 系統對輸入指令變化的快速追蹤能力 (B) 系統放大感測雜訊的能力 (C) 系統在輸入固定時,對外部干擾或負載變動的抑制能力 (D) 系統在模型誤差存在時的參數自我調整能力
18. 若直流馬達為開迴路控制,當負載增加時最可能的結果為何? (A) 轉速會自動維持不變 (B) 轉速略為上升 (C) 轉速振盪後回復 (D) 轉速下降且無法自動補償
19. 在控制系統的步階響應中,所謂的安定時間 (Settling Time),正確定義為下列何者? (A) 輸出第一次到達最終值所需的時間 (B) 輸出最大超過最終值的幅度 (C) 輸出進入並持續保持在最終值 $\pm 2\%$(或 $\pm 5\%$)誤差範圍內所需的時間 (D) 輸出由 10% 上升至 90% 最終值所需的時間
20. 下列關於開迴路穩定性與閉迴路穩定性之敘述,何者正確? (A) 若開迴路系統穩定,閉迴路系統一定穩定 (B) 開迴路系統不穩定,閉迴路系統一定不穩定 (C) 開迴路系統可能不穩定,但經適當回授後閉迴路仍可穩定 (D) 開迴路與閉迴路的穩定性完全無關
21. 關於系統的可控性 (Controllability) 與穩定性 (Stability) 之關係,下列敘述何者正確? (A) 只要系統是可控的,就一定是穩定系統 (B) 只要系統是穩定的,就一定是可控系統 (C) 可控性與穩定性為兩個不同性質,彼此無必然因果關係 (D) 只有不穩定系統才需要討論可控性
22. 在連續時間控制系統中,關於 Routh Stability Criterion 的敘述,下列何者正確? (A) 可判斷系統是否存在右半平面極點 (B) 只能判斷開迴路系統的穩定性,不能用於閉迴路系統 (C) 可用來直接求出系統的所有極點精確位置 (D) 只適用於一階與二階系統的穩定性分析
23. 在單位回授控制系統中,若希望改善穩態誤差 (SteadyState Error),適合加入下列何種控制器? (A) 比例控制 (P) (B) 比例微分控制 (PD) (C) 比例積分控制 (PI) (D) 前體控制 (Feedforward)
24. 在單位回授控制系統中,若希望改善暫態響應 (Transient Response),適合加入下列何種控制器? (A) 比例控制 (P) (B) 比例微分控制 (PD) (C) 比例積分控制 (PI) (D) 前體控制 (Feedforward)
25. 在控制系統中,根軌跡 (Root Locus) 的主要用途為下列何者? (A) 描述系統對不同頻率輸入的幅值與相位變化 (B) 觀察當系統增益改變時,閉迴路極點在 s 平面上的移動軌跡 (C) 計算系統的穩態誤差大小 (D) 直接求得系統的時間響應波形
26. 在 s 平面的實軸上,根軌跡成立的必要條件為下列何者? (A) 該點右側的開迴路極點與零點總數為奇數 (B) 該點左側的開迴路極點與零點總數為奇數 (C) 該點上的零點數量必須大於極點數量 (D) 該點必須位於左半平面
27. 在控制系統中,波德圖(Bode Plot)主要用來描述下列何者? (A) 系統在不同時間下的輸出變化情形 (B) 系統對不同頻率輸入時的增益與相位變化 (C) 系統閉迴路極點在複數平面上的移動情形 (D) 系統的穩態訴求與系統型別(Type)的關係
28. 關於上升時間(Rise Time)與系統頻寬(Bandwidth)的關係,下列何者正確? (A) 頻寬越小,上升時間越短 (B) 頻寬越大,上升時間越短 (C) 頻寬與上升時間無關 (D) 頻寬越大,上升時間越長
29. 在頻率響應分析中,有關增益裕度(Gain Margin,GM)與相位裕度(Phase Margin,PM),下列敘述何者正確? (A) 只要 GM 為正值,系統一定穩定,與 PM 無關 (B) 只要 PM 為正值,系統一定不會振奮 (C) GM 與 PM 皆為正值時,系統通常為穩定 (D) GM 為負值但 PM 為正值時,系統一定穩定
30. 在頻率響應分析中,根據 Nyquist 穩定條件(Nyquist Stability Criterion),閉迴路系統的穩定性主要是由下列哪一項來判斷? (A) Nyquist 曲線是否通過原點 (B) Nyquist 曲線對複數平面上 1 點的包圍次數 (C) Nyquist 曲線與虛軸的交點數量 (D) Nyquist 曲線的最大幅值大小
31. 定義一個時域卷積(Convolution)運算:$f(t) * g(t) = \int_{\infty}^{\infty} f(\tau)g(t \tau)d\tau$,則以下拉式轉換(Laplace Transform)關係何者正確? (A) $\mathcal{L}[f * g] = F(s) + G(s)$ (B) $\mathcal{L}[f * g] = F(s) \times G(s)$ (C) $\mathcal{L}[f * g] = F(s)/G(s)$ (D) $\mathcal{L}[f * g] = F(s) G(s)$
32. 一個具有良好調節能力的直流馬達速度控制系統,在穩態運轉時若外部負載突然增加,則其轉速最可能呈現下列哪一種變化? (A) 轉速立即下降並維持在較低值,不再回復 (B) 轉速先短暫下降,再逐漸回復至原設定轉速 (C) 轉速先上升後再緩慢回復 (D) 轉速立即完全不變,無任何暫態變化
33. 在二階控制系統的步階響應中,關於阻尼比(Damping Ratio)與最大超越量(Maximum Overshoot)之間的關係,下列敘述何者正確? (A) 阻尼比愈小,最大超越量愈大 (B) 阻尼比愈小,最大超越量愈小 (C) 阻尼比愈大,最大超越量愈小 (D) 阻尼比與最大超越量彼此無關
34. 在欠阻尼二階控制系統的步階響應中,關於上升時間(Rise Time)與自然頻率(Natural Frequency)之間的關係,下列敘述何者正確? (A) 自然頻率愈大,上升時間愈長 (B) 自然頻率愈小,上升時間愈短 (C) 自然頻率愈大,上升時間愈短 (D) 上升時間與自然頻率之間沒有關係
35. 給定一個系統的閉迴路轉移函數 $T(s) = \frac{10}{s+1(s+1)}$,則此系統的頻寬約為多少? (A) $1 \text{ rad/s}$ (B) $10 \text{ rad/s}$ (C) $0.1 \text{ rad/s}$ (D) $20 \text{ rad/s}$
36. 若系統在增益交越頻率($|G(j\omega)| = 1$)時的相位為 $120^\circ$,則系統的相位裕度(Phase Margin)約為: (A) $60^\circ$ (B) $120^\circ$ (C) $60^\circ$ (D) $120^\circ$
37. 給定一個二階系統轉移函數 $H(s) = \frac{1}{s^2 + s + 1}$,則此系統的阻尼比(Damping Ratio)為何? (A) 2 (B) 1 (C) 0.5 (D) 0.25
38. 在連續時間控制系統中,若在開迴路轉移函數中增加一個極點,以下有關閉迴路系統穩定性影響,何者正確? (A) 增加極點一定會使系統更穩定 (B) 增加極點通常會使系統較容易不穩定 (C) 增加極點不會影響系統穩定性,只影響暫態反應 (D) 只要極點在左半平面,增加極點一定不影響穩定性
39. 给定一個系統的特徵方程式:$s^3 + 2s^2 + 2s + K = 0$,為滿足此系統是穩定,則 K 參數的條件為何? (A) 0 < K < 4 (B) K > 4 (C) 0 < K < 6 (D) K > 6
40. 在 ZieglerNichols 閉迴路調整法(Ultimate Sensitivity Method)中,主要是利用下列哪一項實驗量測結果來決定 PID 參數? (A) 系統在步階輸入下的反應曲線 (B) 系統在正弦輸入下的頻率響應 (C) 系統在閉迴路臨界振盪時的增益與週期 (D) 系統在單位脈衝輸入下的時間響應
(1) 試求滿足此系統穩定的 K 與 $K_I$ 條件。(10 分)
(2) 若 K = 1、$K_I = 0$,輸入是單位步階函數(Unitstep Function),試求此系統的穩態誤差(SteadyState Error)。(10 分)
(1) 試求此系統的脈衝響應(Impulse Response)。(10 分)
(2) 試求此系統的單位步階響應(Unitstep Response)。(10 分)
 阿摩線上測驗
登入
 (A)